3D扫描仪如何工作:测量原理与技术发展史
3D扫描如何从真实表面获得空间坐标? 我们从激光三角测量、结构光、飞行时间和摄影测量说起, 再回顾从摄影雕塑到现代手持设备的技术历程。

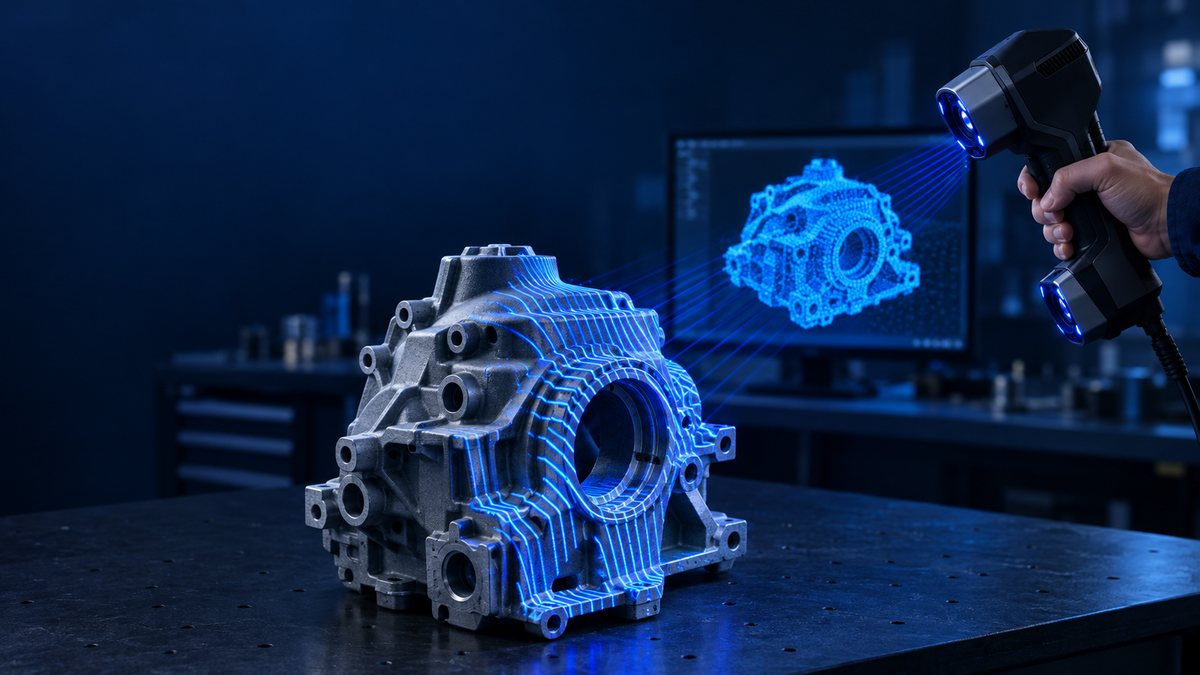
今天,一些3D扫描仪已经可以握在手中,并在较短时间内把实物表面转成数字数据。 但“用光记录物体形状”的想法,比计算机古老得多。 下面先看测量原理,再回顾技术发展,也保留原文中苏联科普杂志记录三维成像的历史线索。
3D扫描仪究竟在测什么
普通照片主要记录亮度和颜色,本身并不直接给出每个像素到相机的距离。 三维测量则要在某个坐标系中确定表面点的 X、Y、Z 坐标。
许多系统首先得到点云:大量空间坐标共同描述物体的外形。 软件再将不同视角的数据配准,必要时重建三角网格。 点云、网格和用于制造的参数化CAD模型是不同的数据形式,并不是一次扫描就自动得到全部结果。
本文介绍四种常见的非接触式表面重建路线,并非穷尽所有三维测量技术。 其中摄影测量通常不需要专用扫描仪;工业CT则在后面的比较中单独列出。
方法一:激光三角测量
激光在物体上形成光点或光线,相机从另一个角度观察它。 光源、相机之间的几何关系经过标定,二者之间的间距常称为基线。
表面位置变化时,光点或光线在相机图像中的位置也会改变。 结合相机成像模型、已知几何关系和观测位置,系统通过三角测量求出坐标。
真实设备可以投射一条或多条线,并通过移动扫描头或对象获取更多表面。 相机数量、跟踪方式、是否需要标记点,都取决于具体设备与工作模式, 不能把某一种配置当作所有激光扫描仪的必备结构。
部分激光系统适合测量深色或金属表面,但高反光、透明或复杂表面仍可能产生困难。 光源、曝光、观察角度、遮挡和标定共同影响结果。 可参阅 ZEISS 对三角测量与表面限制的说明。
方法二:结构光
结构光系统使用投影装置,把已知的条纹、编码图案或其他光学图样投到对象上。 相机观察这些图案在表面的分布,并结合标定关系恢复三维形状。
常见的投影式系统同样利用三角测量。 与逐点或逐线采集相比,它可以在一个视场内获取密集的表面信息。
这种方式常用于零件外形、铸件、逆向工程和几何检测。 但具体测量体积、工作距离与允许误差,应以所用设备和镜头配置为准。
镜面反射、透明材料、低返回信号及环境光都可能影响图案识别。 必要时可采用经允许的消光处理,但应考虑涂层厚度、材料兼容性与后续清理要求。 也不能把“结构光”直接等同于“所有设备都对眼睛安全”: 应按产品标明的光源安全等级和操作说明使用,不直视光源。
方法三:光的飞行时间
测量建筑、车间或其他大尺度场景时,常使用基于光传播时间的测距。 在脉冲式飞行时间方法中,设备发出光脉冲,测量返回时间,并由往返路程计算距离。
这里 d 是距离,c 是光速,Δt 是往返时间。 以真空光速近似估算,光在1皮秒内传播约0.3 mm。 距离变化1 mm对应的往返时间变化约为6.7皮秒,也就是原文所说的约7皮秒。
这只是时间与距离之间的物理换算,不意味着每台仪器都直接用同样的计时器测出这个间隔, 也不能仅凭这个数字推断成品设备的测量误差。 “激光扫描”也不等于只有这一种测距原理:前面的激光三角测量就是另一种路线。
原文给出的地面激光扫描例子,工作范围可达数百米、误差处于毫米量级。 它用于帮助理解大型场景与精细零件测量的不同任务, 不是对所有激光雷达设备的统一规格。
方法四:摄影测量
摄影测量从不同位置拍摄对象,再在图像之间寻找对应特征, 通过相机位置与成像几何恢复形状。 可以把它理解为:相机移动提供了多视角观测所需的几何条件。
它通常不要求专用扫描头,数码相机乃至手机都可能作为采集工具, 也适合保留颜色和纹理。 但“容易开始拍摄”与“能够完成可靠的尺寸测量”是两回事。
结果受到相机标定、镜头、拍摄距离、视角重叠、纹理、尺度基准和处理方法影响。 不能笼统地说摄影测量总比主动扫描差,也不能说任意拍摄条件下都能达到某一精度。
原文援引的 复杂形状零件检测研究(俄文) 包含特定条件下的比较和数量级示例。 其中提到的约0.5 mm/m等数值,不应扩大成整个摄影测量方法的固定性能。
不同方法如何比较
以下保留原文的主要数值,作为应用场景的入门示例。 这些范围不是统一标准,也不是设备采购或验收承诺; 不同厂商使用的“精度”“分辨率”“重复性”还需要核对定义与测试条件。
| 方法 | 原文中的误差数量级示例 | 距离或空间示例 | 典型任务 | 需要核对的限制 |
|---|---|---|---|---|
| 结构光 | 0.02–0.1 mm | 0.3–1 m | 零件、铸件、逆向工程、几何检测 | 表面反射与透射、遮挡、测量体积、校准条件 |
| 激光三角测量 | 0.02–0.1 mm | 0.2–1 m | 零件、车身、工装与轮廓测量 | 跟踪或标记点要求因系统而异;高反光与遮挡仍需评估 |
| 飞行时间测距 | 1–6 mm | 可达数百米 | 建筑、车间、基础设施与BIM数据采集 | 不应直接用大场景指标推定微小零件的检测能力 |
| 摄影测量 | 从约0.1 mm到厘米级,随任务变化 | 由镜头、拍摄距离和场景决定 | 文物、建筑、带纹理模型及经过设计的测量项目 | 纹理、拍摄几何、尺度基准、标定和光照 |
| 工业CT | 0.005–0.05 mm | 设备的扫描空间内 | 内部结构、隐藏缺陷及尺寸评估 | 对象尺寸与材料、穿透条件、重建和测量验证 |
工业CT与前四种表面重建路线不同,并非另一种可见光表面扫描。 其体素尺寸也不能直接当成尺寸测量误差。
原文介绍的零件检测研究中,所用系统标称线性精度为0.020 mm、重复性为0.010 mm。 在该研究条件下,把采样分辨率从0.1 mm调至0.025 mm,扫描时间接近增加到四倍, 却没有得到相应的精度收益。 应按 研究原文 的设备、试件和评价条件理解这些结果。
实践上的启示是:点采得更密,不等于尺寸就一定测得更准。 选择参数前,先明确需要检查的特征与允许误差。
技术发展史:从摄影雕塑到手持扫描仪
1860年前后:摄影雕塑
法国雕塑家与摄影师 François Willème 的摄影雕塑, 是利用多视角图像复制立体外形的早期先驱。 24台相机围绕人物布置,从不同方向拍摄,再借助轮廓和机械工具制作雕塑。 它不是现代意义上输出数字坐标的3D扫描仪,也不应直接称为现代3D打印。
原文所引 摄影雕塑资料(俄文) 介绍了这一思路。俄罗斯原文还提到, 苏联科普杂志《青年技术员》(俄文刊名 Yunyy Tekhnik)1960年第1期刊有相关介绍, 可由 1960年期刊目录 继续查找原刊。
1960年代:激光与全息成像
激光的出现推动了光学三维成像。 1962年,苏联物理学家 Yuri Denisyuk 发表了与反射式全息成像有关的研究, 使白光下观察立体光学图像成为重要的发展方向。
原文列举了《技术青年》(俄文刊名 Tekhnika — Molodyozhi)的几篇科普材料: 1966年第10期的《通向三维世界的窗口》、1967年第6期的全息主题文章, 以及 Denisyuk 在1974年第11期发表的文章。 这些是原文保留的科普传播史线索,具体篇名与内容应以原刊为准, 可参阅 期刊书目索引。
全息图并不等于坐标扫描结果: 它记录的是用于再现光学图像的信息,而不是可直接用于CAD的表面坐标集合。 不过,激光与光学研究为后来的三维测量提供了技术基础。
1970–1980年代:激光数字化逐渐成形
这一时期,激光、光电传感器、几何测量和计算技术逐渐结合。 对于加拿大国家研究委员会NRC这条发展路线, 其自身的 技术回顾 明确记载研究始于1981年, 随后发展出相应的激光扫描系统; Marc Rioux 在1984年发表了 基于同步扫描器的激光测距研究。
因此,本译编不沿用原文中未经该资料支持的“1978年”表述, 也不把某一机构的研发起点等同于全球第一台扫描仪的诞生。
工业检测、机器人视觉、人体外形数字化及文化遗产记录, 逐渐成为三维成像的应用方向。 原文还提到《青年技术员》1981年第10期的“全息目录”科普材料, 可参阅 1981年期刊目录。
1990–2000年代:计算、配准与公开数据集
计算能力和算法的发展,使处理大量测量点、 配准多个视角和重建网格变得更实用,结构光等路线也持续发展。
1994年的“斯坦福兔子”成为计算机图形学中广泛使用的测试模型。 这里需要区分:它的原始数据来自激光三角测量扫描, 不是“结构光扫描仪在1994年诞生”的证据。 斯坦福3D扫描数据仓库 说明了设备、配准与网格重建过程。
2010年代至今:扫描走向现场
手持设备与实时跟踪软件让操作人员更容易围绕零件采集数据。 但便携并不自动意味着任何现场条件下都能达到同样的测量质量。 工作距离、光照、温度、跟踪稳定性和验证流程仍然重要。
与此同时,基于照片的重建走向更普遍的使用场景, 激光雷达也进入车辆、机器人和空间感知系统。 同样是三维数据,不同用途的评价标准并不相同。
扫描之后,还需要做什么
扫描只是第一步。 数据通常还要去除噪声、配准不同视角、处理缺失区域、重建网格并检查结果。 看起来完整的模型,不代表所有区域都经过可靠测量; 补洞得到的表面与实际采到的数据应加以区分。
如果目标是制造零件,而不是只显示一个外形, 往往还需要建立带有设计意图、基准、尺寸与公差的参数化CAD模型。 这就是扫描与逆向工程之间的重要区别。
扫描得到的是真实表面,其中可能包含磨损、变形和附着物。 工程师需要判断哪些应保留,哪些属于缺陷, 而不是把所有测量到的痕迹机械复制到新零件上。
如果后续还要3D打印,可以继续阅读 《物理规律与3D模型:为什么不是所有模型都能打印》 和 《3D打印的工艺边界》。
结语
理解3D扫描,关键不在于记住一个“最准确”的方法, 而在于知道坐标从何而来:三角几何、已知光学图案、 传播时间,或多视角照片之间的对应关系。
从摄影雕塑到现代数字扫描,技术跨越了一个多世纪。 对工程应用而言,正确的问题始终是: 要测什么、允许多大误差、表面和现场条件如何,以及如何验证结果。
常见问题
用最简单的话说,3D扫描是怎样工作的?
它从不同位置观测物体表面,并通过几何关系或光的传播信息确定三维坐标。激光三角测量、结构光和飞行时间属于主动光学方法;摄影测量通常从多视角照片恢复形状。数据经过配准和处理,可以形成点云及三角网格。
哪一种3D扫描仪最准确?
没有脱离任务和条件的统一答案。零件外形检测常评估结构光或激光三角测量;查看内部结构时可能需要工业CT。应按测量范围、允许误差、校准与验证条件选择,不能把点间距、重复性和尺寸测量误差当作同一个指标。
主动式3D扫描与摄影测量有什么区别?
主动式设备向对象发出已知的光信号,再从接收信号恢复几何信息。摄影测量通常利用多视角照片中的对应特征求解相机位置和物体形状。它能保留丰富纹理,但精度取决于拍摄几何、相机标定、尺度约束和处理流程,不能一概认定它总比专用扫描仪差。
为什么反光、透明或很黑的表面难以扫描?
镜面反射、透射、折射或较弱的返回信号,会使光学系统难以可靠识别同一表面位置。某些设备能改善特定表面的测量,但不意味着所有此类对象都能直接扫描。必要时可在允许的条件下采用消光处理,并考虑涂层厚度对结果的影响。
第一台3D扫描仪是什么时候出现的?
这取决于如何定义扫描仪。1860年前后的摄影雕塑是利用多视角图像复制外形的早期先驱,不是现代数字坐标扫描仪。加拿大NRC记载其激光3D成像研究始于1981年;这是一条有据可查的发展线索,不能据此断言它就是全球第一台3D扫描仪。